

2026年9月 · 読むのに9分
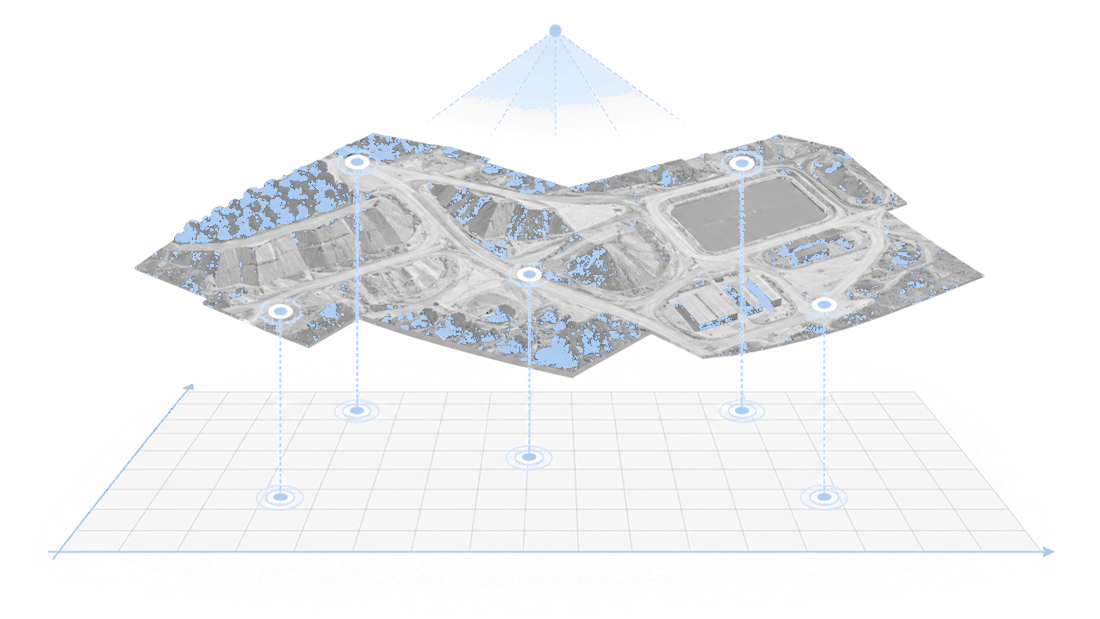
ドローン測量は、写真を撮りさえすれば図面と重なる結果が自動的にできあがると考えられがちです。しかし、ドローンが記録した位置情報の精度と、現場座標を結びつける方法によって、その結果が実際に置かれる位置は変わります。
このとき使用するGCP(Ground Control Point、地上基準点)は、写真内の特定の地点と実際の現場で測量した座標を結びつける基準点です。現場に識別しやすい対空標識を設置して座標を測量した後、複数のドローン写真で同じ地点を指定し、分析データが実際の位置・方向・高さに合うように固定します。RTK・PPKとGCPの違いが気になる方は、既存の記事ドローン測量の精度、RTKドローンだけで十分でしょうか?で先にご確認いただけます。
RTK・PPKドローンを使えばGCPなしでも十分に測量できるという説明を目にすることもあります。これは、撮影位置が精密に補正され、作業目的に必要な精度を満たす場合に成り立つ話です。一般的なGNSS位置情報のみを使用したドローン撮影では、水平位置であるX・Yと高さZのすべてに誤差が生じる可能性があります。逆に、GCPがないからといってすべてのドローンデータが使えないわけでもありません。重要なのは機材の種類だけではなく、位置補正の方式とデータの使用目的です。この記事では、GCPをめぐる誤解を整理し、目的に合った補正・検証の方法をX・Y・Zの観点からまとめます。
GCPのようにドローンデータを実際の座標に合わせる基準がなく、撮影画像の位置情報も十分に精密でない場合、X・Yの水平位置とZの高さがともにずれる可能性があります。写真から作成した3Dモデルの形状が自然に見えても、実際の座標上ではモデル全体が横に移動したり回転したりして、高さが変わることがあります。
写真測量は、複数の写真から同じ特徴点を見つけて3D形状をつくります。この過程だけでも、構造物間の距離や現場の形状は比較的自然に復元できます。しかし「形状が自然である」ことと「国家・現場座標で正確な位置に置かれている」ことは別の問題です。
| 区分 | 答える問い | GCPがない場合に確認すべき点 |
|---|---|---|
| 相対精度 | モデル内で2地点の距離と形状が一貫しているか? | 形状が自然に見えても実際の位置とは異なる場合がある |
| 絶対精度 | モデルが現実のX・Y・Z座標に合わせて置かれているか? | 一般的なGNSS誤差の分だけモデル全体が移動・回転する可能性がある |
Pix4Dもドローンマッピングの相対精度と絶対精度を区別しており、GCPまたはRTK・PPKの画像位置情報が絶対精度を高める手段であると説明しています。つまり、結果画面がもっともらしく見えるという理由だけで、実際の座標まで合っていると判断してはなりません。
ドローン写真には、カメラが撮影した緯度・経度・高さの情報が一緒に記録されます。一般的なGNSSの位置誤差は一つの軸だけに生じるものではないため、この情報を基準に作成した結果も東西・南北方向であるX・Yと、高さであるZのすべてで移動する可能性があります。
座標を合わせる過程では、次の要素が同時に決まります。

特に高さは、楕円体高と正標高のように基準そのものが異なる場合があるため、Z値の差が先に目につくこともあります。しかし、水平座標系や原点が異なれば、X・Yも同様にずれます。画像の座標系、成果物の座標系、GCPの座標系を一致させることが重要な理由です。Pix4Dの座標系チェックガイドも、この3つの座標基準の一貫性を核心的な条件として案内しています。
すべての撮影でGCPが必ず必要というわけではありません。オルソ画像で現況のみを確認するのか、図面・過去データと重ね合わせるのか、座標と物量を業務の根拠として使うのかによって、補正と検証の水準を決める必要があります。
| 撮影・活用条件 | 推奨される判断 | 理由 |
|---|---|---|
| 一般的なGNSSドローン+実際の座標が必要な作業 | GCPによる位置補正 | 画像の位置情報だけではX・Y・Zの絶対位置が変わる可能性がある |
| RTK・PPKドローン+現況確認 | 直接の位置補正を使用可能、ログ状態を確認 | 撮影時点のカメラ位置を精密に補正する |
| RTK・PPKドローン+図面重ね合わせ・土工量・繰り返し比較 | 独立した検証点の併用検討 | 結果が合っているかを別の座標で確認する必要がある |
| 位置情報のない写真 | GCPなしで座標成果として使用しない | 位置・方向・縮尺の現実的な基準がない |
RTKとPPKは、GCPを単になくす機材というよりもカメラ位置情報の品質を高める方式です。プロジェクトの要求精度と撮影時の補正状態が十分であれば、GCPなしで直接位置を合わせる作業も可能です。ただし、結果を独立して検証する必要がある場合は、補正計算に使用していないチェックポイントを設けるほうがよいでしょう。
GCPとチェックポイントは、見た目よりも役割が異なります。
Agisoftも航空測量の基準点とチェックポイントにおいて、GCPは位置の整合に、チェックポイントは精度の評価に使用すると区別しています。
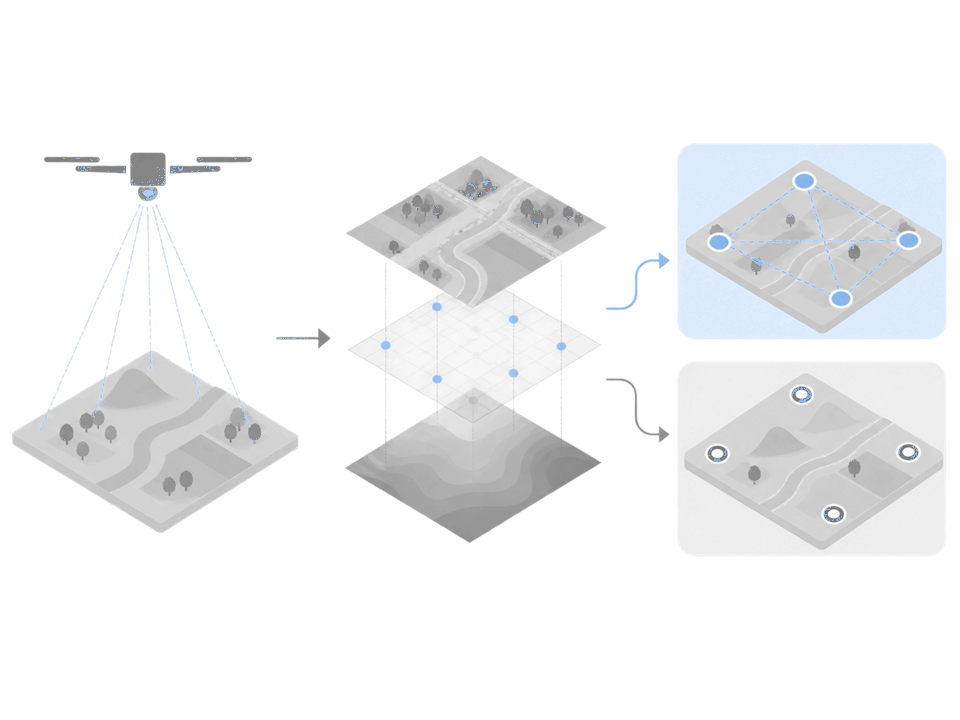
GCPは設置するだけで役割を果たすわけではありません。座標系・配置・写真のマーキング・実測値のうち一つでも誤っていると、かえって結果が歪む可能性があります。
分析の前に、次の4つを確認してみてください。
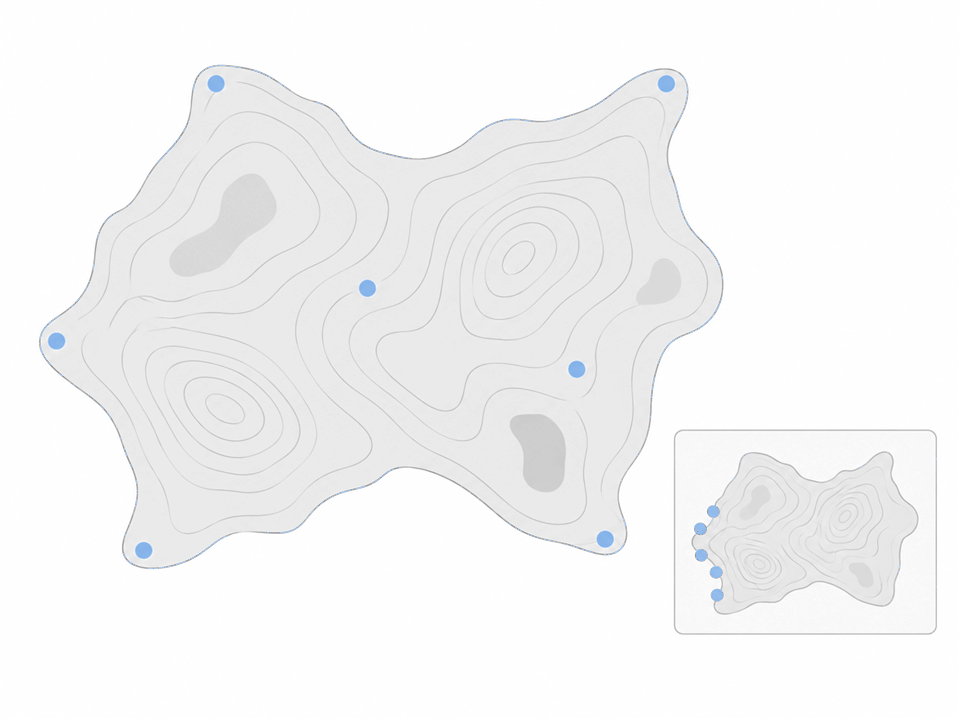
「GCPを入れたから正確だ」ではなく、使用した基準点とは別のチェックポイントで結果を確認したかまで見る必要があります。Pix4Dは、GCP・チェックポイントの誤差をX・Y・Zの方向別に計算して比較するよう説明しています。
メイサは、公開された正本にない特定の精度数値を一律にお約束することはありません。GCPの設置状態と撮影データの品質を前提に結果を確認しており、現場に必要な精度基準は測量担当者とともに決めることをお勧めします。
Meissaプラットフォームでは、ドローン写真に現場の基準点を結びつける作業をGCPマーキングで行います。写真に写っているGCPの位置を指定して実測のX・Y・Z座標と結びつけ、その基準でオルソ画像と3Dデータを現場座標に合わせます。
現在の作業基準は次のとおりです。
GCPマーキング作業の流れ
一つの基準点を複数の写真で一貫して結びつけた後、実測座標と照合します。
01
基準点の選択
写真から標識の中心を探します。
02
複数の写真にマーキング
同じ地点を繰り返し結びつけます。
03
実測座標との紐づけ
点名とX・Y・Zの値を照合します。
マーキングした地点と実測座標を段階的に照合すれば、写真内の位置と現場座標を一貫した基準で結びつけることができます。
上記の数値は、Meissaプラットフォームで分析を開始するための作業条件であり、すべての現場に通用する最適な配置数を意味するものではありません。現場の面積や形状、高低差、撮影方式、成果物の使用目的に応じて、測量担当者と別途配置を設計する必要があります。
使用目的によって異なります。現場の相対的な形状や進捗状況を視覚的に確認する用途であれば活用できます。ただし、実際の座標の図面と重ね合わせたり、位置・物量を比較したりする必要がある場合は、X・Y・Zの絶対位置が合っているかどうか、別途の補正と検証が必要です。
RTKの補正状態とプロジェクトの要求水準が十分であれば、GCPなしで直接位置を合わせることができます。しかし、結果を独立して確認する必要がある業務であれば、計算に使用していないチェックポイントを設けるのがよいでしょう。「RTKがあるか」よりも「補正状態と結果を何で検証したか」を併せて確認する必要があります。
現場条件や機材、座標系によって異なるため、一律に断定することはできません。重要なのは、誤差がZだけに限られるわけではないという点です。一般的なGNSS位置情報の誤差と座標系の違いは、X・Y・Zのすべてに影響を与える可能性があります。
すべての現場に通用する一つの数はありません。撮影面積や形状、高低差、要求精度によって配置は変わります。Meissaプラットフォームの分析開始条件と、現場測量設計における最適な点数は区別して判断する必要があります。
GCPなしで分析したデータがある場合は、結果をすぐに捨てるのではなく、撮影機材の位置補正方式、座標系、X・Y・Zの基準、検証点の有無から確認してみてください。この4つを確認すれば、単純な現況確認に使えるデータなのか、再補正が必要なデータなのかを判断できます。
GCPとRTKの判断は、正確な位置を得るところで終わりではありません。ドローンデータを土工量・出来高・精算根拠として活用するには、撮影条件の確認から座標補正、前後データの比較、結果の整理まで、一つの流れとして管理する必要があります。

